
Mitu nihke näitu võib muuta pika võlli kontrolli ühest tipust veakaardiks. See väärtus sõltub rohkemast kui andurist: toetada geomeetriat, tugipunkt istekoht, sondi kontakt, pööramine/indekseerimine, sünkroonimine, keskkonnatingimused ja arvutusreegel mõjutavad raporteeritavat.

*Insenerikontseptsiooni illustratsioon. See ei ole anduri spetsifikatsioon, paigaldatud süsteem või kontrollitud mõõtmistulemus.*
Enne andurite valimist määrake karakteristikud
First state whether the acceptance characteristic is centerline straightness, local bow, runout relative to a datum, profile deviation or another controlled result. A sensor voltage or displacement trace is not itself the customer requirement. The inspection plan must identify datum features, toetab, jaamad, orientations, ulatus, calculation, ühikut, limits and the state in which the part is accepted.
| Element | Question to close |
|---|---|
| Datum | Which features establish the reference axis or surface? |
| Toetus | Does it replicate the customer or released-part condition? |
| Probe path | Are contact points functional surfaces and protected from damage? |
| Stations | Do they capture known bend zones and feature transitions? |
| Rotation/indexing | How is orientation preserved between readings? |
| Calculation | How are readings converted into the controlled characteristic? |
For datum controls, vaata shaft center-hole cleaning and datum preparation ja kinnituste korratavus ja tugipunktide istmed.
How an LVDT Works, and Why Its Physics Matters
The linear variable differential transformer earns its place on production machinery through a short list of physical virtues. Inside the housing, a primary coil is excited with an alternating current, and two secondary coils sit either side of it; a ferromagnetic core, attached to the probe tip by a slim push rod, slides along the axis. With the core centered, the induced voltages in the two secondaries balance; displace the core and the balance tips in proportion to the movement. The electronics read the amplitude and phase of that imbalance and report displacement. Because the core never touches the coils, there is no friction or wear inside the sensor; because the coupling is inductive, the reading is largely indifferent to dust, oil mist and humidity that blind optical sensors; and because the moving mass is small, the tip can follow moderate surface motion faithfully. The trade-offs are equally physical: it needs signal conditioning and calibration against a reference, the raw output is relative rather than absolute, and the probe tip itself is a mechanical component with its own condition, force and wear story.
Where Errors Enter Between Probe and Number
Treating the chain as one system, as the section above demands, means knowing the specific doors through which error walks in. Thermal drift: the sensor body, the fixture and the part all expand and contract with temperature, and on a machine that warms through a shift, a morning zero and an afternoon reading are not the same event — hence reference checks on a master at intervals the procedure defines. Mounting: a probe on a long, unsupported bracket is a cantilever with its own compliance, and vibration or cable pull moves the whole assembly relative to the part, indistinguishable from part movement in the data. Dynamics: when the part or probe moves during scanning, the stylus mass and tip force set a speed limit beyond which the tip skips or lags, writing false features into the trace. Contact condition: tip wear flattens the intended radius and changes where the reading sits on a curved surface. None of these is exotic; each is controlled by written procedure — zero method, master check interval, scan speed, tip inspection — which is precisely what the validation framework above asks the system description to contain.
Käsitlege mõõtmisahelat ühe süsteemina
LVDT võib sobida suhtelise nihke jaoks, kuid mõõdetud tulemus sisaldab ka anduri kinnitust, kinnitusseadme läbipaine, signaali konditsioneerimine, ajastus, osa istekohad ja operaatori või automatiseerimise käitumine. Salvestage kõik ahela elemendid, et saaks uurida tulemuste hilisemat nihet.
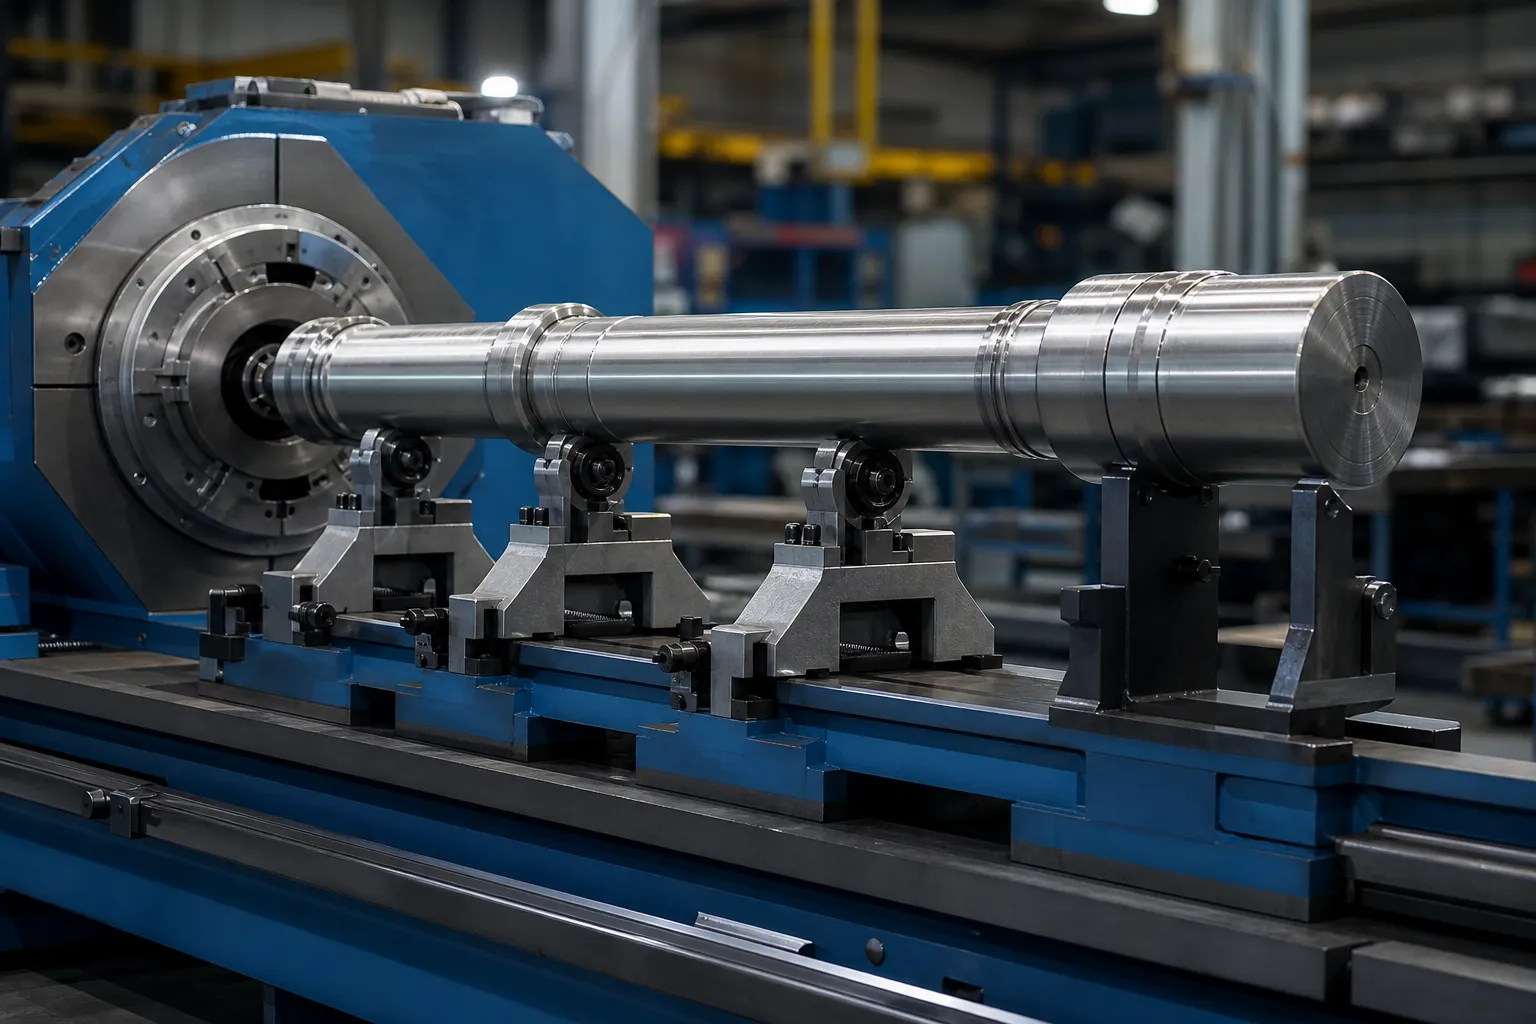
*Insenerikontseptsiooni illustratsioon. Kinnituse jäikus, andurite asukoht ja valve nõuavad projektipõhist projekteerimist.*
Kontrollitud protseduur peaks hõlmama anduri tuvastamist, viide/peakontroll, paigaldusseisund, kaabli kaitse, null meetod, proovi orientatsioon, toetada puhtust, andmete kogumise seaded ja andmete säilitamine. Korduv lugemine ebastabiilsest seadmest ei tõenda korratavust.
Sünkrooni asukoht, Orienteerumine ja lugemised
Mitmepunktilised andmed on kasulikud ainult siis, kui iga väärtuse saab määrata teadaolevale asukohale ja tingimusele. Kui osa pöörleb või liigub, defineerige kodeerija/indeks, jaama koordinaat, sõidusuund, viibimise või proovivõtu tingimus, ja mis juhtub, kui signaal puudub. Tulemus peaks säilitama kaardi rekonstrueerimiseks vajalikud töötlemata või jälgitavad lähteandmed.
Vältige lokaliseeritud piigi tõlgendamist ilma istekohti ja kontakti kontrollimata. Tehke testid uuesti, vajaduse korral vastupidine orientatsioon ja korduvad algtaseme lugemised võivad eristada osa tunnust valenäitusest.
Choosing Station Count and Placement
How many stations, and where, is a geometry question before it is a budget question. The error modes of slender parts are smooth in space: a bend is a low-frequency curve, so a modest number of stations — placed where the physics says the information lives — reconstructs it well, while doubling the count in uninformative positions buys data volume, not accuracy. Informative positions are predictable: mid-span between supports where a bow reaches its excursion; each stiffness transition on stepped parts, where peaks like to hide; immediately beside functional features whose relationship to the datum matters; and the free ends, which anchor the map. Hõreda paigutuse rikkerežiim on oma praktilises vormis aliasing – lühike kahe jaama vahel istumine ei aita kaasa sellele, et kumbki ei loe puhtalt, ja rekonstrueeritud kaardile suunatud parandus pressib valesse kohta. Aus viis selle riski sulgemiseks ei ole lõpmatu tihedus, vaid kinnitus: kaardistada üks kord suure tihedusega osade komplekt, kinnitage, et tootmisjaama komplekt rekonstrueerib samad piigid ja amplituudid, ja dokumenteerige see võrdlus jaamaplaani põhjendusena.
Kaardi muutmine parandusotsuseks
Kaart eksisteerib tegevuse juhtimiseks, ja selle tegevussõnavaras on kolm kirjet: kuhu vajutada, mis suunas, ja kui raske oodata osalt reageerimist. Tipu asukoht ja suund tulenevad maksimumi ümber asuvate jaamade võrdlemisest; on a part rotating between stations, preserving angular indexing — the synchronization discipline above — is what converts separate readings into a vector, not a pile of magnitudes. Expected response comes from the stiffness story the map already tells: a peak on a heavy section needs a different correction plan than the same amplitude on a thin one, and peaks at stiffness transitions deserve the respect described for separating bend from roundness and setup effects before any press follows. What the map must not do is trigger correction on unverified signals: a localized reading that has not survived a reseat check is a hypothesis, not a peak. That guard rail — map, kontrollida, then correct, with released-state measurement closing the loop — is the same sequence that makes automaatne võlli sirgendamine koonduvad paljude asemel mõne tõmbega.
Korreleeruvad vabastatud osa vastuvõtmisega
Mõõtmine kinnitamise või korrigeerimise ajal võib olla protsessi juhtimiseks kasulik, kuid see ei tõenda automaatselt, et vabastatud võll vastab nõuetele. Võrrelge joonmeetodit heakskiidetud vabastatud osa meetodiga representatiivsete proovide puhul normaalse variatsiooni ulatuses. Vaata koormatud versus vabastatud sirguse mõõtmine piiri jaoks.
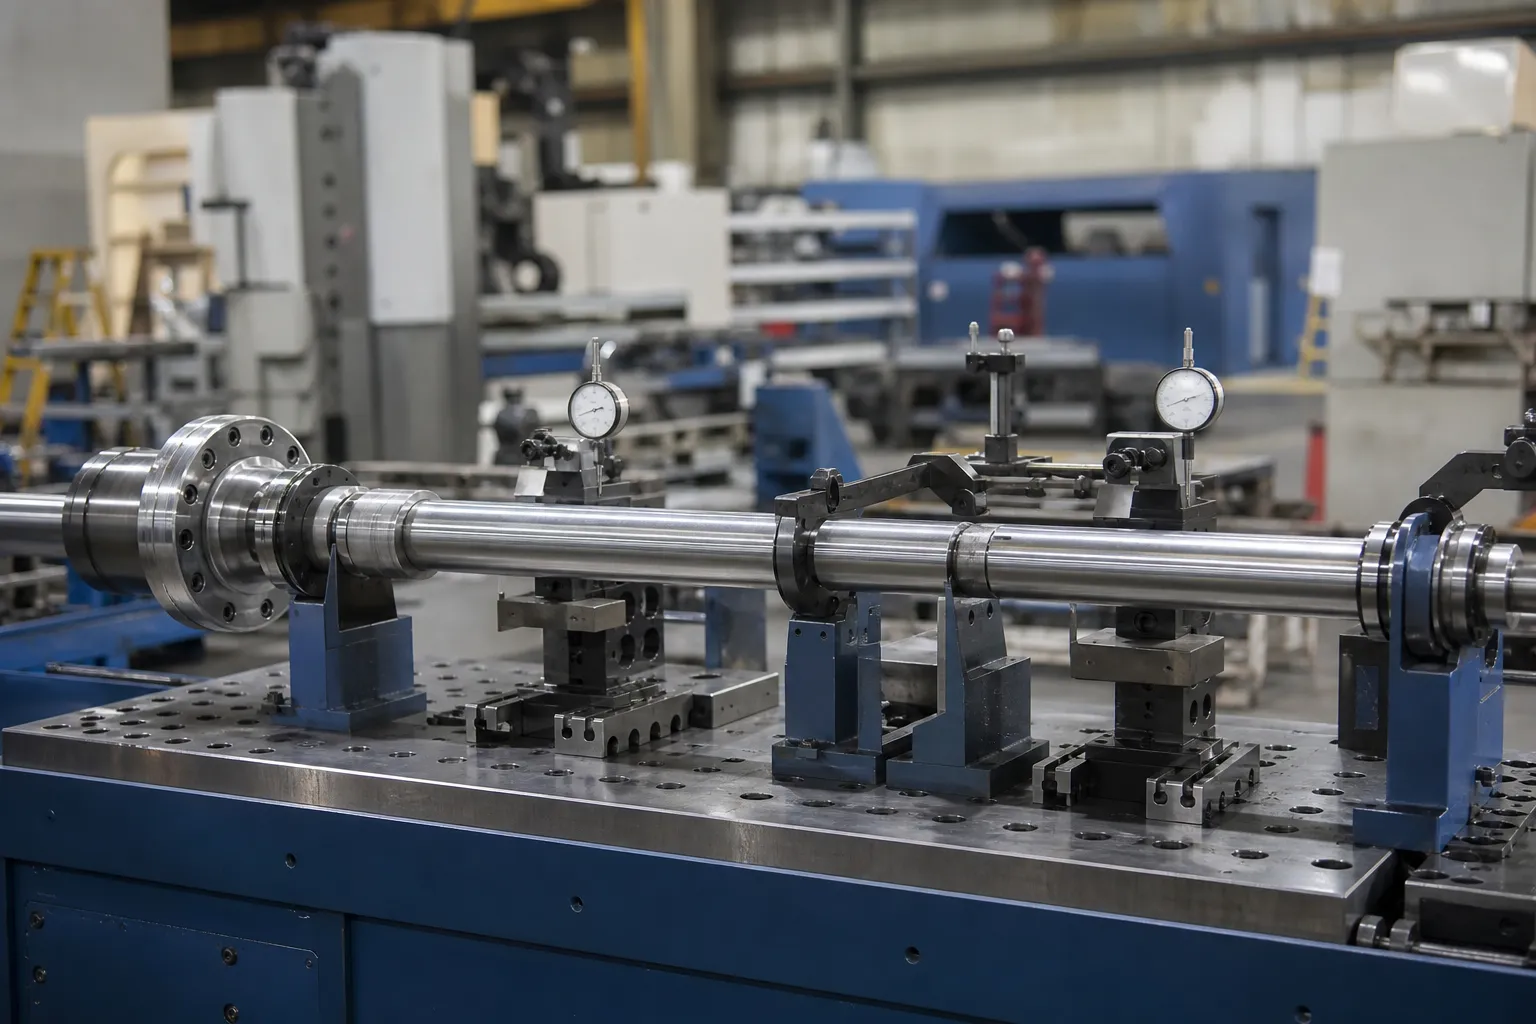
*Insenerikontseptsiooni illustratsioon. Võrdlusmeetod, toed ja vastuvõtuarvutus peavad olema kontrollitud kinnitatud kvaliteediplaaniga.*
Korrelatsiooniplaan peaks määratlema sobitatud valimid, pime võrdlus, kus see on praktiline, nullpunkti/toe samaväärsus, kalibreerimise olek, erapoolikust ülevaadet, korratavuse/reprodutseeritavuse ülevaade, lubatud erinevus, eskalatsiooni ja muutuste kontrolli reeglid. Viidata masina gabariit versus kliendi gabariidi korrelatsioon ja Gage R&R sirgendamiseks.
Mõõtmisuuringuks vajalikud sisendid
Esitage joonis ja iseloomulik määratlus, olemasolev kontrollimeetod, osa geomeetria ja nullpunkti omadused, materjali/tootmise etapp, eeldatavad kurvide asukohad, näidispopulatsioon, keskkonnapiirangud, soovitud andmesalvestus ja kliendi aktsepteerimise meetod. Kasutage sirgendamise proovikatse ja vastuvõtujuhend kohtuprotokolli kehtestamiseks, siis võtke ühendust StraighteningTechiga rakenduse aruteluks.
Nõutav valideerimine enne süsteeminõude esitamist
Any multi-point measurement claim needs a defined probe and datum setup, kalibreeritud viited, repeated or reseated readings on representative parts, and customer-gauge correlation. A generic machine capability is not a verified result.
KKK
Kas rohkemate mõõtejaamade lisamine parandab automaatselt täpsust?
Ei. Jaamad, mis on paigutatud kohtadesse, kus geomeetrial on teavet – keskmise pikkusega tipud, jäikuse üleminekud, funktsionaalsed omadused, otsad — parandage kaarti. Mujal lisatud jaamad lisavad andmemahtu ja -kulusid, jättes rekonstrueerimise sisuliselt muutumatuks. Kinnitage valitud komplekt üks kord tiheda kaardiga ja dokumenteerige võrdlus.
Miks LVDT näidud tootmisvahetusest mööda triivivad??
Kõige sagedamini termiline: andur, kinnitus ja osa laienevad raku soojenemisel erineva kiirusega, nulli nihutades. Järgmisena tulevad mehaanilised põhjused – klambri vastavus, kaabli tõmbamine, otsa kulumine. Kontroll on protseduuriline: defineeritud nulli meetod ja etalon-master kontrollid kindlaksmääratud ajavahemike järel, mis tahes nihe üle protseduuri piiri käivitab pigem uurimise kui vaikne nullimine.
Kas mitmepunktilised LVDT andmed võivad asendada lõppkontrolli?
Ainult korrelatsiooni kaudu. Protsessisisesed mitmepunktilised andmed juhivad parandusahelat; aktsepteerimisotsus kuulub vabastatud oleku meetodile, mille klient ära tunneb. Kui neil kahel on tüüpiliste osade suhtes dokumenteeritud korrelatsioon, joonmeetod saavutab seisu - seni on see protsessi juhtimine, ei vabasta.
Seotud sirgendamise tehnoloogia ressursid
Vaata kuidas võlli automaatne sirgendamine töötab, sirgendamise proovi katse ja vastuvõtmine ja võlli sirgus vs väljavool vs TIR üldiste juhtimispiiride jaoks, mis kehtivad enne mis tahes võimekuse nõudmist LVDT mitmepunktiline võlli mõõtmine.
Multipoint measurement pays off at acceptance time – pair the FAT-i kontrollnimekiri koos GD&T straightness acceptance guide to agree measurement method and tolerance interpretation in one pass.