
โรเตอร์ของมอเตอร์ไฟฟ้าไม่ได้เป็นเพียงเพลามอเตอร์ที่มีมวลพิเศษเท่านั้น. เมื่อแกนเคลือบแล้ว, กรงกระรอก, สับเปลี่ยน, ตัวยึดแม่เหล็กหรือชุดโรเตอร์อื่น ๆ ประกอบเข้ากับเพลา, ชิ้นงานมีพื้นผิวการทำงานแบบใหม่, ภูมิภาคที่เปราะบาง, ประวัติความร้อนและพฤติกรรมไม่สมดุล. กำลังกด, ข้อต่อหด, หล่อตาย, การเชื่อม, การประสาน, การอบชุบด้วยความร้อนและการตัดเฉือนขั้นสุดท้ายสามารถเปลี่ยนความสัมพันธ์ระหว่างเจอร์นัลแบริ่งทั้งสองและตัวโรเตอร์ได้.
โซลูชันการยืดผมโรเตอร์ของมอเตอร์ไฟฟ้าที่เชื่อถือได้จึงต้องควบคุมสถานะการประกอบโดยสมบูรณ์: แกนแบริ่งวารสาร, การส่ายของโรเตอร์-คอร์, เรขาคณิตของเพลาแบบสัมผัส, ภูมิภาคที่ไม่มีการติดต่อที่ได้รับการคุ้มครอง, สปริงแบ็ค, การวัดที่ปล่อยออกมาและลำดับระหว่างการยืดผม, เสร็จสิ้นการเลี้ยวและทรงตัว.
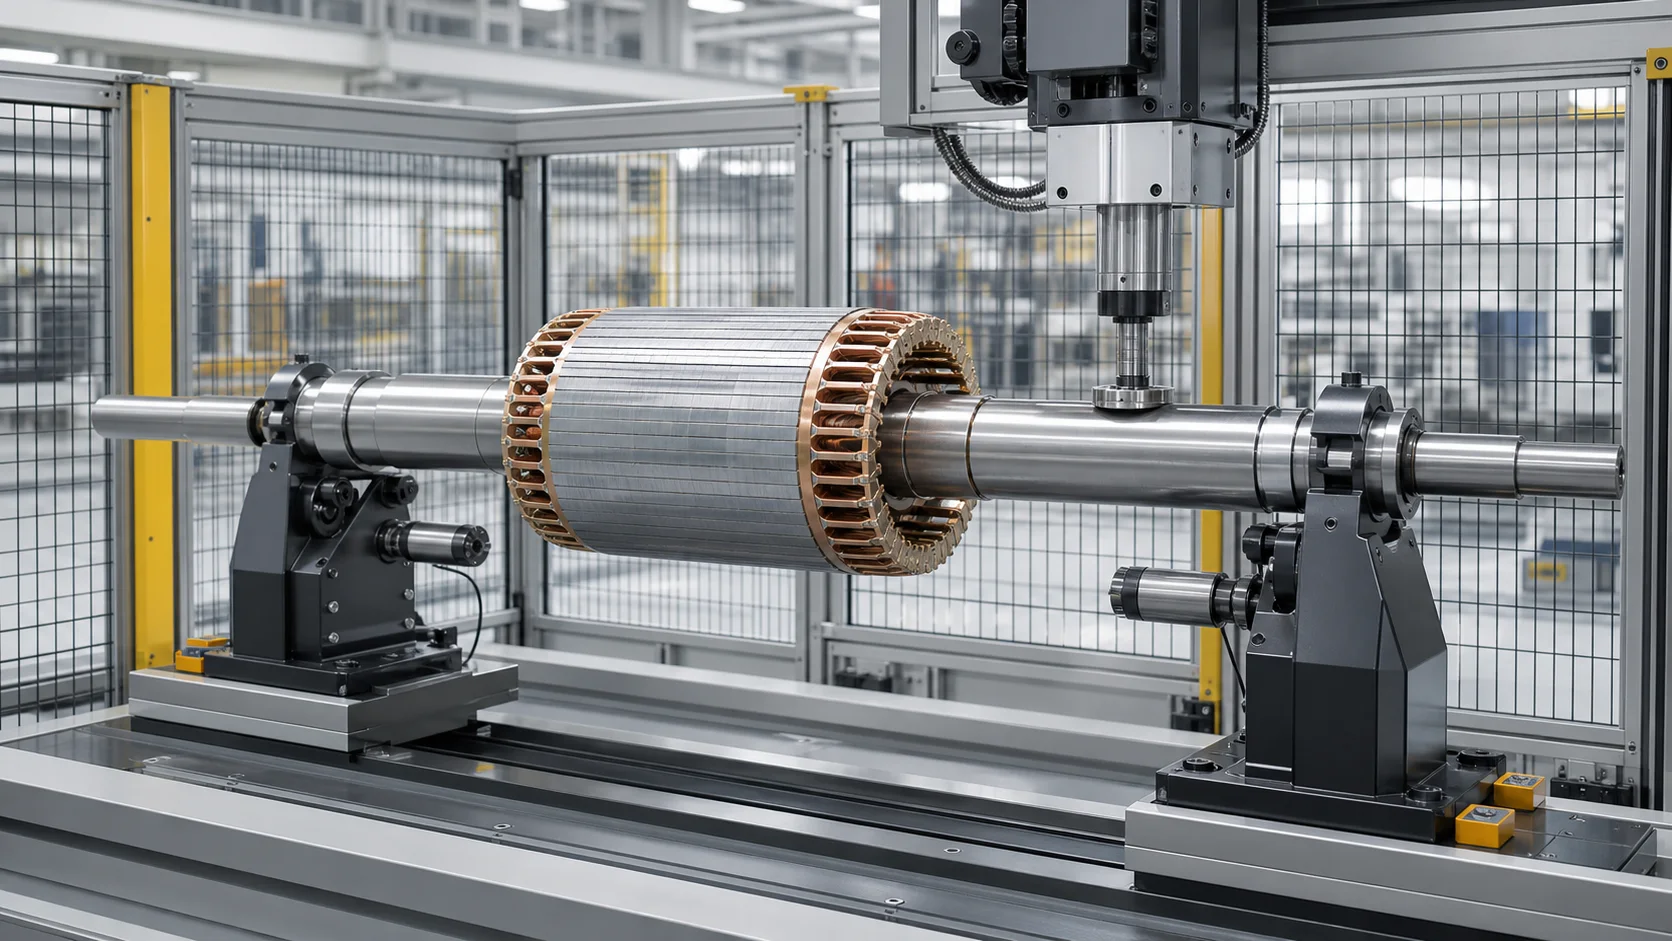
นี่คือภาพประกอบแนวคิดทางวิศวกรรม, ไม่ใช่รูปถ่ายของลูกค้า. โครงสร้างโรเตอร์จริง, เครื่องมือ, แผนวันที่, แรงแก้ไขและระดับอัตโนมัติจำเป็นต้องมีภาพวาดและการทดสอบตัวอย่างที่เป็นตัวแทน.
โรเตอร์แบบสมบูรณ์เทียบกับเพลามอเตอร์เปลือย
การตัดสินใจในโครงการแรกคือเป้าหมายจะเป็นเพลาหรือโรเตอร์ที่ประกอบแล้ว.
| สถานะของชิ้นงาน | คำถามเรขาคณิตหลัก | ความกังวลเกี่ยวกับกระบวนการเฉพาะ |
|---|---|---|
| เพลามอเตอร์เปลือย | แกนเพลาสามารถยอมรับได้ก่อนประกอบโรเตอร์หรือไม่? | ศูนย์, ที่นั่งแบริ่ง, ร่องสลัก/เกลียว/รูสลัก และการบิดเบี้ยวของกรรมวิธีทางความร้อน |
| เพลาพร้อมชุดโรเตอร์ | วารสารแบริ่งทั้งสองอยู่ในแนวเดียวกันหลังการประกอบแกน/กรง/แม่เหล็ก? | การป้องกันชุดโรเตอร์, เพิ่มความแกร่ง, ลำดับการโค้งงอและความสมดุลที่เกิดจากการประกอบ |
| โรเตอร์หลังจากหมุนเสร็จแล้ว | เจอร์นัลและเส้นผ่านศูนย์กลางภายนอกของโรเตอร์มีความสัมพันธ์กันในสถานะ Datum สุดท้ายหรือไม่? | การป้องกันพื้นผิวเสร็จสิ้นและการแก้ไขที่ได้รับอนุญาตน้อยที่สุด |
| มอเตอร์สมบูรณ์ | มอเตอร์ที่ประกอบแล้วตอบสนองการสั่นสะเทือนหรือไม่, เสียงรบกวน, ข้อกำหนดปัจจุบันและอุณหภูมิ? | การทดสอบระบบ; ไม่ใช่การยอมรับเครื่องยืดผมด้วยตัวเอง |
ข้อกำหนดเพลาเปลือยที่มีอยู่เป็นของ โซลูชันการยืดเพลามอเตอร์อัตโนมัติ. หน้านี้มีไว้สำหรับโรเตอร์หรือกระดองที่ประกอบแล้วก่อนการติดตั้งเข้ากับสเตเตอร์และตัวเรือนมอเตอร์.
กำหนดตระกูลโรเตอร์
วลี “มอเตอร์โรเตอร์” ครอบคลุมชิ้นงานที่แตกต่างกันมาก. ข้อเสนอควรระบุ:
- โรเตอร์เหนี่ยวนำกรงกระรอกพร้อมวงแหวนปลายแบบหล่อหรือแบบประดิษฐ์;
- โรเตอร์แผลหรือกระดองไฟฟ้า;
- โรเตอร์แม่เหล็กถาวรหรือซิงโครนัส;
- โรเตอร์มอเตอร์ฉุด;
- โรเตอร์เครื่องกำเนิดไฟฟ้า;
- โรเตอร์พร้อมตัวสับเปลี่ยน, แหวนสลิป, พัดลม, คุณลักษณะแทร็กตัวเข้ารหัสหรือการเชื่อมต่อ;
- เพลาแข็ง, เพลากลวงหรือทางระบายความร้อน;
- ชิ้นเดียว, กด, หดพอดี, ชุดโรเตอร์แบบเชื่อมหรือประกอบอย่างอื่น;
- กลึงนุ่ม, ได้รับการบำบัดด้วยความร้อน, เสร็จสิ้นพื้น, สถานะเคลือบหรือสมดุล;
- โรเตอร์ที่มีช่วงแก้ไขแบบเปลือย เทียบกับการออกแบบที่ไม่มีโซนเพลาแบบเปิดที่ปลอดภัย.
โรเตอร์บางตัวไม่สามารถยืดความดันให้ตรงได้หลังการประกอบ. แม่เหล็กถาวร, รักษาแขนเสื้อ, ขดลวด, ฉนวนกันความร้อน, ข้อต่อประสานและส่วนต่อประสานที่มีการรบกวนสูงอาจสร้างแรงที่เข้มงวด, ขีดจำกัดอุณหภูมิและการจัดการแม่เหล็ก. ความเป็นไปได้จะต้องได้รับการพิสูจน์สำหรับการก่อสร้างจริง.
หยุดขั้นตอนการผลิต
เพลาก่อนประกอบโรเตอร์
นี่เป็นโครงการเพลาเปล่า. การเข้าถึงการแก้ไขมักจะดีที่สุด, แต่ไม่สามารถขจัดความผิดเพี้ยนที่เกิดจากสัญญาณรบกวนในภายหลังได้, กระบวนการหดตัว, การหล่อแบบตายตัวหรือการประกอบชุดโรเตอร์.
หลังการประกอบ Rotor-Pack, ก่อนเลี้ยวเสร็จ.
มีเอฟเฟกต์การประกอบที่สมบูรณ์, ในขณะที่สต็อกการตัดเฉือนอาจยังคงอยู่ในวารสารหรือเส้นผ่านศูนย์กลางภายนอกของโรเตอร์. Galdabini อธิบายว่าการยืดโรเตอร์เป็นวิธีหนึ่งในการปรับปรุงรูปทรงของเบาะนั่งลูกปืนก่อนทำการกลึง และลดการกำจัดเศษที่ไม่จำเป็น. นี่เป็นหลักการวางแผนกระบวนการ, ไม่ใช่การรับประกันการประหยัดวัสดุสากล.
หลังจากกลึงหรือเจียรเสร็จแล้ว
วารสารแบริ่ง, ไหล่และพื้นผิวโรเตอร์เสร็จสิ้นแล้ว. ขีดจำกัดหน้าสัมผัสของเครื่องมือและการเยื้องกลายเป็นเรื่องสำคัญ, และอาจใช้เฉพาะช่วงเพลาแบบสัมผัสที่ได้รับอนุมัติเท่านั้นในการแก้ไข.
หลังจากปรับสมดุลแล้ว
การยืดสามารถเปลี่ยนแกนโรเตอร์ได้, การกระจายตัวของมวลสัมพันธ์กับวารสารและความไม่สมดุลที่วัดได้ก่อนหน้านี้. โรเตอร์ที่ได้รับการแก้ไขหลังการปรับสมดุลจะต้องกลับไปยังเส้นทางการตรวจสอบความสมดุลที่กำหนดไว้.
| เวที | ข้อได้เปรียบ | ความเสี่ยงหลัก | จำเป็นต้องตรวจสอบอีกครั้ง |
|---|---|---|---|
| เพลาเปลือย | การเข้าถึงการแก้ไขสูงสุด | การประกอบโรเตอร์ในภายหลังสามารถคืนโค้งงอได้ | วัดใหม่หลังการประกอบ |
| ประกอบโรเตอร์แล้ว, สต๊อกคงเหลือ | มองเห็นการโค้งงอที่เกิดจากการประกอบได้ | ชุดโรเตอร์และคุณลักษณะส่วนปลายต้องได้รับการปกป้อง | ความสัมพันธ์ระหว่างการตัดเฉือนขั้นสุดท้าย |
| โรเตอร์ที่กลึงเสร็จแล้ว | มีข้อมูลด้านการทำงานให้เลือก | ความเสียหายของพื้นผิวและโซนกดที่ปลอดภัยที่จำกัด | การตรวจสอบรูปทรงและพื้นผิวเต็มรูปแบบ |
| โรเตอร์ที่สมดุลก่อนหน้านี้ | ข้อมูลยอดคงเหลือที่มีอยู่ | การยืดผมอาจทำให้มันโมฆะได้ | การตรวจสอบยอดเงินคงเหลือขั้นสุดท้าย |
กำหนดสิ่งที่ควบคุมการวาด
“การหมุนหนีศูนย์ของโรเตอร์” ไม่ควรถือว่าเป็นค่าเดียวที่ไม่มีการแบ่งแยก. ลักษณะที่เกี่ยวข้องอาจรวมถึง:
- การเบี่ยงเบนหนีศูนย์ในแนวรัศมีของวารสารแบริ่งแต่ละอัน;
- ความสัมพันธ์โคแอกเชียลระหว่างแกนแบริ่งและเจอร์นัลทั้งสอง;
- การหมดส่วนต่อขยายของเพลา, รอยประทับตรา, ที่นั่งเชื่อมต่อหรือแทร็กตัวเข้ารหัส;
- การเบี่ยงเบนหนีศูนย์ของแกนโรเตอร์-คอร์สัมพันธ์กับแกนแบริ่ง;
- สับเปลี่ยนหรือสลิปริงหมด;
- ไหล่หน้าหมดแรง;
- ความตรงของช่วงเพลาที่เปิดโล่ง;
- ความกลมและทรงกระบอกของแต่ละวารสาร;
- ตำแหน่งแกนของชุดโรเตอร์, สภาพสแต็กและความสมบูรณ์ของวงแหวนท้าย;
- ความไม่สมดุลแบบคงที่และคู่ในระนาบการแก้ไขที่กำหนดไว้;
- การสั่นสะเทือนของมอเตอร์เสร็จสิ้น, เสียงรบกวนและประสิทธิภาพทางไฟฟ้า.
ใช้ ความตรงของเพลาเทียบกับความเบี่ยงเบนหนีศูนย์เทียบกับ TIR Guide เพื่อแยกรูปแบบ, แกนที่ได้รับและตัวบ่งชี้การหมุน. การยืดสามารถเปลี่ยนความสัมพันธ์ของแกนกลางได้; มันไม่ได้แก้ไขความกลมของเจอร์นัลโดยอัตโนมัติ, เรขาคณิตของโรเตอร์สแต็ค, ข้อบกพร่องทางไฟฟ้าหรือความไม่สมดุลของมวล.
สร้าง Datum ฟังก์ชั่น
สำหรับโรเตอร์ที่ประกอบส่วนใหญ่, วารสารแบริ่งทั้งสองเป็นศูนย์กลางของแกนหมุนที่ติดตั้งไว้. ระบบนำทางตลับลูกปืนมอเตอร์ไฟฟ้าของ SKF ถือว่าที่นั่งตลับลูกปืนเพลาและไหล่รองรับเป็นลักษณะทางเรขาคณิตที่ได้รับการควบคุม และรวมถึงการพิจารณาการเบี่ยงเบนหนีศูนย์ในแนวรัศมีและแนวแกนอย่างชัดเจน. โครงการยังคงต้องเป็นไปตามแบบของลูกค้าและระบบแบริ่งที่เลือก.
การแก้ปัญหาควรแยกแยะ:
- การวาด Datum และแกนลูกปืนเชิงฟังก์ชัน;
- ศูนย์การผลิตที่ใช้ในการกลึงหรือเจียร;
- อุปกรณ์รองรับเครื่องยืดผมและอุปกรณ์หมุน;
- รางเซ็นเซอร์ที่ใช้ในการสร้างเจอร์นัลและการเบี่ยงเบนการหมุนของตัวโรเตอร์;
- รองรับเครื่องปรับสมดุลและระนาบการแก้ไข;
- การประกอบมอเตอร์ขั้นสุดท้ายและการอ้างอิงการทดสอบ.
ศูนย์มีประโยชน์สำหรับการตัดเฉือน, แต่แกนที่กำหนดกึ่งกลางจะไม่เหมือนกันโดยอัตโนมัติกับแกนที่สร้างโดยเจอร์นัลแบริ่งที่เสร็จแล้ว. เช่นเดียวกัน, การรองรับโรเตอร์ซ้ำๆ ไม่ได้พิสูจน์ว่าส่วนรองรับนั้นจำลองสภาพตลับลูกปืนของลูกค้า.

ภาพประกอบแนวคิดทางวิศวกรรมนี้แสดงแทร็กการวัดหลายแทร็ก. ไม่ได้กำหนดเซ็นเซอร์สัมผัสไว้บนชุดโรเตอร์หรือการจัดการรองรับแบบสากล.
| แทร็กการวัด | เอาท์พุทหลัก | ความเสี่ยงในการตีความ |
|---|---|---|
| วารสารแบริ่ง | แกนการหมุนตามหน้าที่และการเบี่ยงเบนหนีศูนย์ของเจอร์นัล | ความกลมกล่อมในท้องถิ่น, การปนเปื้อนหรือแรงของหัววัดอาจทำให้ผลลัพธ์บิดเบี้ยวได้ |
| ส่วนต่อขยายเพลา | งอด้านนอกลูกปืน | รูกุญแจ, เธรดและเส้นโค้งสร้างสัญญาณเท็จ |
| เส้นผ่านศูนย์กลางภายนอกของแกนโรเตอร์ | ความสัมพันธ์ระหว่างแกนกลางกับวารสาร | ขั้นตอนการเคลือบ, ช่องและคุณสมบัติพื้นผิวโดยเจตนาจำเป็นต้องปิดบัง |
| สับเปลี่ยนหรือแหวนสลิป | การหมดคุณสมบัติ | พื้นผิวที่บอบบางอาจต้องใช้การตรวจจับแบบไม่สัมผัส |
| ไหล่และใบหน้า | การวิ่งหนีตามแนวแกน | การลบมุมและความเสียหายของขอบจะต้องได้รับการยกเว้น |
| เครื่องหมายอ้างอิงยอดคงเหลือ | ความสัมพันธ์เชิงมุม | เครื่องหมายระบุมุม, ไม่ใช่ความสอดคล้องทางเรขาคณิต |
แยกสัญญาณแกนโรเตอร์ออกจากส่วนโค้งของเพลา
พื้นผิวโรเตอร์แบบเคลือบไม่ได้เป็นข้อมูลทรงกระบอกที่เรียบเสมอไป. สล็อต, ลาด, ขั้นตอนการเคลือบ, หล่อแหวนท้าย, การตัดที่สมดุล, กาว, สารเคลือบและความแปรผันของพื้นผิวเฉพาะจุดอาจปรากฏในร่องรอยของเซ็นเซอร์.
อัลกอริทึมควร:
- ระบุประเภทของโรเตอร์และการอ้างอิงเชิงมุม;
- ช่องใส่หน้ากาก, รูกุญแจ, หัวข้อ, รูและพื้นที่แก้ไขความสมดุล;
- ใช้ตำแหน่งเชิงมุมหลายตำแหน่งเพื่อแยกรูปแบบที่ทำซ้ำได้จากการโค้งงอทั่วโลก;
- ประเมินทั้งวารสารแบริ่งและอย่างน้อยคุณสมบัติโรเตอร์ที่เกี่ยวข้องกับการวาด;
- หลีกเลี่ยงการแปลงการเคลือบเฉพาะที่หรือสัญญาณวงแหวนปลายให้เป็นคำสั่งกดหนัก;
- เปรียบเทียบผลลัพธ์ที่ปล่อยออกมากับเกจอิสระหรือตัวรองรับการปรับสมดุลตามที่ต้องการ.
หากเส้นผ่านศูนย์กลางภายนอกของโรเตอร์ถูกหมุนจนสุดแล้วให้สัมพันธ์กับเจอร์นัลหลังการยืดผม, แผนการรับเข้าเรียนต้องระบุว่าเรขาคณิตใดเป็นเรขาคณิตกลางและเรขาคณิตใดเป็นขั้นสุดท้าย.
ปกป้องชุดโรเตอร์และคุณสมบัติทางไฟฟ้า
โดยปกติชุดโรเตอร์ควรถือเป็นหน้าสัมผัสแก้ไขที่ต้องห้าม เว้นแต่เจ้าของการออกแบบจะอนุมัติฟิกซ์เจอร์เฉพาะอย่างชัดเจน.
โซนไม่ต้องกดและไม่มีการสนับสนุนทั่วไป
- ช่องใส่แกนและโรเตอร์เคลือบลามิเนต;
- แท่งกรงกระรอกและวงแหวนปลาย;
- แม่เหล็กถาวรและปลอกยึด;
- ขดลวด, ฉนวนและแถบ;
- สับเปลี่ยนและแหวนสลิป;
- แฟน ๆ, ตัวเข้ารหัสและแทร็กเซ็นเซอร์;
- วารสารแบริ่ง, รอยปิดผนึกและการรบกวนที่เสร็จสิ้นแล้วพอดี;
- ไหล่, เนื้อและการเปลี่ยนส่วน;
- รูกุญแจ, เส้นโค้ง, หัวข้อ, รูขวางและช่องระบายความร้อน;
- รอยเชื่อม, ข้อต่อประสานและโซนแข็งเฉพาะที่.
หลักการเส้นทางโหลดที่ปลอดภัย
- แก้ไขได้เฉพาะกับช่วงเพลาแบบเปิดที่ได้รับการอนุมัติจากรูปวาดเท่านั้น;
- ใช้ฐานรองเท้าที่มีรัศมีกว้างและส่วนรองรับที่ตรงกับเส้นผ่านศูนย์กลางเพลา;
- เก็บปึกโรเตอร์ไว้นอกเส้นทางโหลดการกดโดยตรง;
- ป้องกันการโหลดขอบใกล้กับไหล่และการเปลี่ยนให้พอดี;
- ตรวจสอบแรงและการกระจัดผ่านจังหวะที่สมบูรณ์;
- หยุดเมื่อความแข็งผิดปกติ, สลิปหรือพฤติกรรมของเซ็นเซอร์;
- จำกัดจำนวนการแก้ไขและความเครียดพลาสติกที่สะสม;
- ปล่อยตัวอย่างเต็มที่ก่อนที่จะประเมินผล.
โรเตอร์ขนาดกะทัดรัดบางรุ่นไม่มีระยะห่างของเพลาที่ยาวเพียงพอสำหรับการแก้ไขสามจุดอย่างปลอดภัย. การตัดสินใจที่ถูกต้องอาจเป็นการยืดเพลาเปลือยให้ตรงเร็วขึ้น, เปลี่ยนเส้นทางการชุมนุม, ใช้แนวคิดการแก้ไขอื่นหรือปฏิเสธชุดประกอบ.
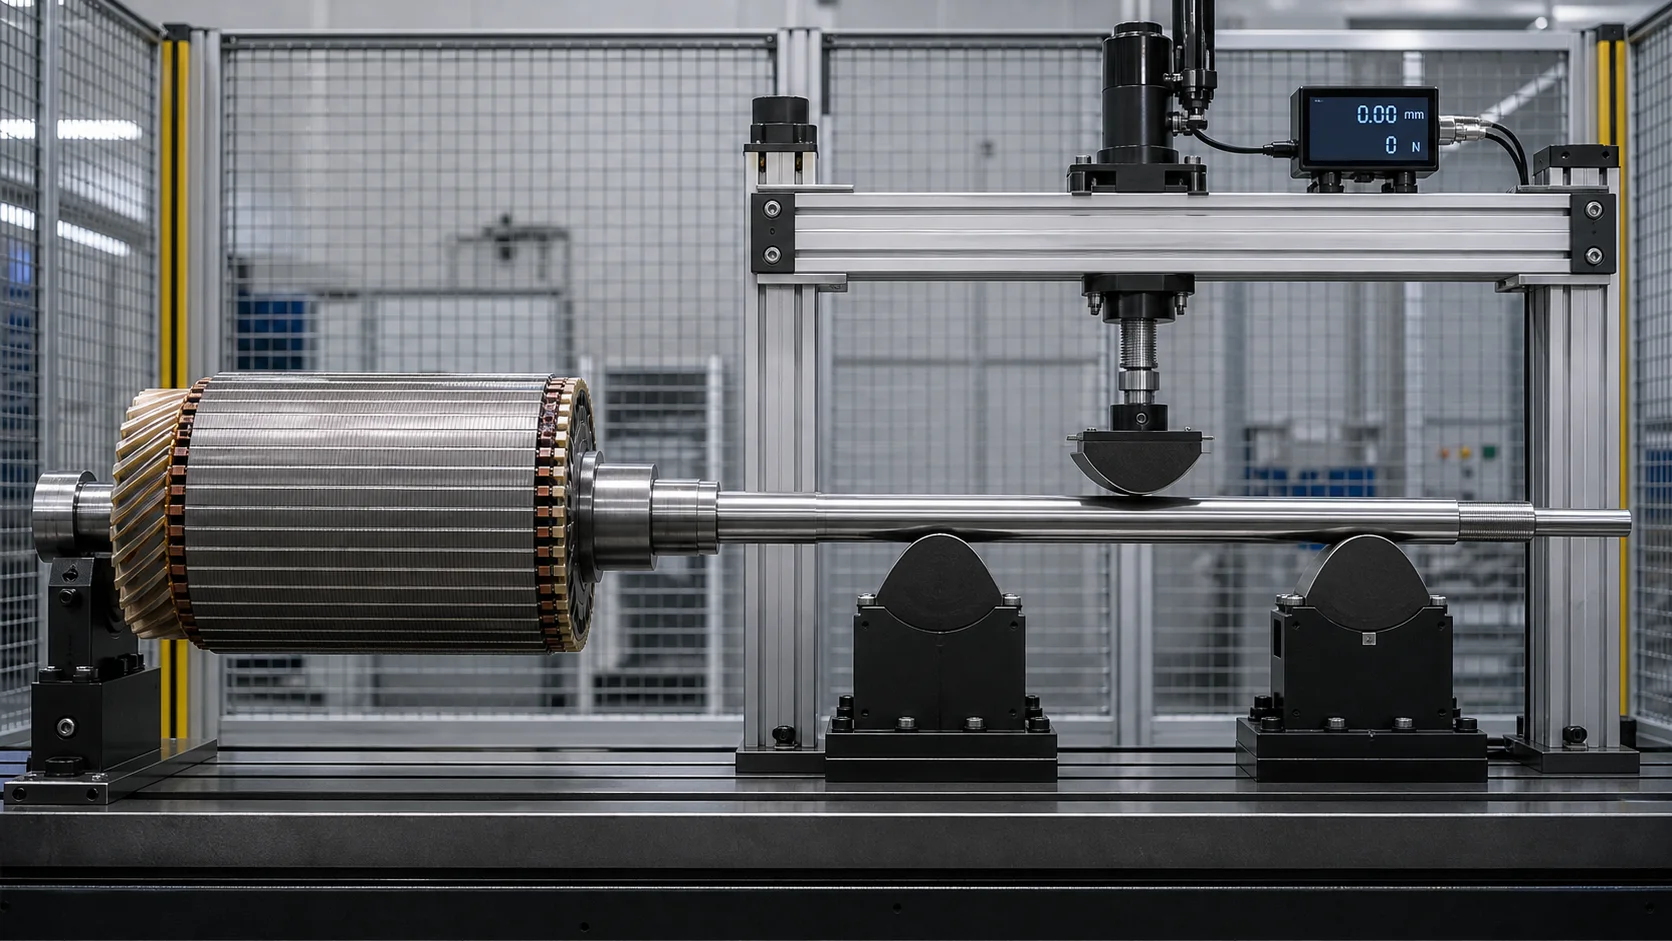
ภาพประกอบแนวคิดนี้จงใจเก็บชุดโรเตอร์ไว้นอกกรอบการพิมพ์ และใช้โหลดแบบสามจุดเฉพาะกับช่วงเพลาที่เปลือยเปล่าเท่านั้น. พิกัดรองรับจริง, ขีดจำกัดรัศมีรองเท้าและแรงต้องใช้ตัวอย่างที่เป็นตัวแทน.
ความตรงและความสมดุลแตกต่างกัน
การยืดและทรงตัวช่วยแก้ปัญหาทางกายภาพต่างๆ.
| เงื่อนไข | การวัดทางเรขาคณิต | การวัดความสมดุล | การตอบสนองที่ถูกต้อง |
|---|---|---|---|
| แกนเพลางอ | ตรวจจับความสัมพันธ์ของการวิ่งหนีของเจอร์นัล/เพลา/แกน | อาจปรากฏเป็นสัญญาณการสั่นตามความเร็วหรือสัญญาณไม่สมดุล | แก้ไขรูปทรงเรขาคณิตหากโรเตอร์อยู่ภายในซองที่ได้รับอนุมัติ |
| ความไม่สมดุลของมวลกับวารสารตรง | เรขาคณิตสามารถผ่านไปได้ | ตรวจจับขนาดและตำแหน่งเชิงมุมในระนาบหนึ่งหรือหลายระนาบ | ลบ/เติมมวลด้วยวิธีสมดุลที่ได้รับอนุมัติ |
| ข้อผิดพลาดของฟอร์มสมุดรายวันท้องถิ่น | ตรวจจับปัญหาความกลม/ความเป็นทรงกระบอก | สามารถรบกวนพฤติกรรมการสนับสนุนได้ | เครื่องจักรหรือปฏิเสธ; ไม่ถือว่าเป็นการโค้งงอทั่วโลก |
| ความเยื้องศูนย์ของโรเตอร์คอร์ต่อวารสาร | การส่ายของแกนแตกต่างจากแกนเจอร์นัล | สามารถทำให้เกิดความไม่สมดุลและผลกระทบทางแม่เหล็กไฟฟ้าได้ | พิจารณาว่าเรขาคณิต, รับผิดชอบในการตัดเฉือนหรือประกอบ |
| ธนูความร้อน | รูปทรงเย็นอาจแตกต่างจากสถานะการทำงาน | สามารถเปลี่ยนความเร็วและอุณหภูมิได้ | ต้องมีวิศวกรรมความร้อน/สถานะการทำงาน, ไม่ใช่การแก้ไขความเย็นแบบตาบอด |
คำแนะนำในการทรงตัวของ Schenck รองรับโรเตอร์บนบันทึกประจำวันของตนเอง และวัดความไม่สมดุลในระนาบที่กำหนด. ซึ่งเป็นการดำเนินการที่แตกต่างจากการสร้างแกนที่โค้งงอขึ้นมาใหม่และใช้การแก้ไขการกด. การทรงตัวไม่ได้ทำให้โรเตอร์งอตรง, ในขณะที่การยืดผมไม่ได้ทำให้โรเตอร์สมดุล.
ลำดับที่แนะนำ
- สร้างขั้นตอนการประกอบและข้อมูลสมุดรายวันการทำงาน;
- วัดเรขาคณิตที่ปล่อยออกมา;
- ปรับให้ตรงภายในโซนที่ได้รับอนุมัติและขีดจำกัดวัสดุเท่านั้น;
- วัดรูปทรงทั้งหมดหลังจากปล่อย;
- ดำเนินการตัดเฉือนขั้นสุดท้ายให้เสร็จสิ้นตามที่วางแผนไว้;
- ดำเนินการหรือตรวจสอบการทรงตัวในระนาบที่ต้องการ;
- ทำการทดสอบโรเตอร์และมอเตอร์ขั้นสุดท้ายให้เสร็จสิ้น.
หากข้อจำกัดในการผลิตจำเป็นต้องสั่งอย่างอื่น, แผนการตรวจสอบจะต้องแสดงให้เห็นว่าการทำงานในภายหลังส่งผลต่อทั้งรูปทรงและความสมดุลอย่างไร.
อิทธิพลสนับสนุนการควบคุมและการวัดที่ปล่อยออกมา
มวลโรเตอร์, ระยะห่างรองรับและสภาพเจอร์นัลมีอิทธิพลต่อเส้นโค้งที่สังเกต. เซลล์ควรกำหนด:
- ตำแหน่งการสนับสนุนวารสารที่แน่นอนและโปรไฟล์ลูกกลิ้ง;
- การวางแนวของโรเตอร์และลำดับการจัดทำดัชนีเชิงมุม;
- แรงกดสัมผัสและการปกป้องพื้นผิว;
- แรงเซ็นเซอร์หรือการขัดแย้งแบบไม่สัมผัส;
- การรักษาอาการหย่อนยานของโรเตอร์ที่ยาวหรือหนัก;
- การรักษาเสถียรภาพของอุณหภูมิ;
- สถานะการวัดแบบโหลดและแบบปล่อย;
- ความสัมพันธ์กับเครื่องปรับสมดุลและเกจมอเตอร์ขั้นสุดท้าย.
Schenck บันทึกการปรับสมดุลโรเตอร์บนเจอร์นัลเพลาของตัวเองโดยใช้ลูกกลิ้งหรือส่วนรองรับเฉพาะการใช้งานอื่นๆ. หลักการที่สามารถถ่ายโอนได้คือ เงื่อนไขการรองรับเป็นส่วนหนึ่งของคำจำกัดความการวัด; การออกแบบเครื่องปรับสมดุลและตัวเลขด้านประสิทธิภาพไม่ใช่การกล่าวอ้างความสามารถของ StraighteningTech.
กระบวนการยืดโรเตอร์แบบวงปิด
1. ระบุโรเตอร์
เลือกสูตรที่ตรวจสอบแล้วจากหมายเลขชิ้นส่วน, การก่อสร้างโรเตอร์, ขั้นตอนการประกอบ, สถานะวัสดุและการแก้ไขรูปวาด.
2. ตรวจสอบและทำความสะอาด
ตรวจสอบวารสาร, รูกุญแจ, วงแหวนปลาย, การเคลือบ, แม่เหล็ก/แขนเสื้อ, สับเปลี่ยน, การปรับสมดุลและเงื่อนไขการปฏิเสธอื่นๆ. ทำความสะอาดรางรองรับและรางวัดที่ได้รับอนุมัติ.
3. โหลดวารสารที่ได้รับอนุมัติหรือข้อมูลกระบวนการ
ยืนยันการวางแนวโรเตอร์, ที่นั่งและการอ้างอิงเชิงมุมโดยไม่ต้องลากพื้นผิวที่เสร็จแล้ว.
4. วัดแทร็กที่ควบคุมทั้งหมด
หมุนโรเตอร์และสร้างแกนแบริ่ง-เจอร์นัลขึ้นมาใหม่, ส่วนโค้งของเพลาที่สัมผัสและความสัมพันธ์ระหว่างตัวโรเตอร์กับการวาด. ความไม่ต่อเนื่องของหน้ากาก.
5. จำแนกส่วนเบี่ยงเบน
แยกส่วนโค้งส่วนกลางที่แก้ไขได้ออกจากข้อผิดพลาดของฟอร์มในเครื่อง, การประกอบหลวม, ความเยื้องศูนย์ของชุดโรเตอร์, ความเสียหายทางไฟฟ้าหรือความไม่สมดุลของมวล.
6. เลือกช่วงการแก้ไขที่ปลอดภัย
ใช้เฉพาะโซนเพลาแบบเปลือยที่ได้รับอนุมัติเท่านั้น. ยืนยันช่วงการสนับสนุน, ทิศทางการแก้ไข, ขีดจำกัดแรง/การกระจัด และระยะห่างจากกองโรเตอร์.
7. ใช้การแก้ไขแบบควบคุม
ใช้โมเดลสปริงแบ็คที่ผ่านการตรวจสอบแล้ว, ตรวจสอบแรงและการกระจัดและหยุดบนลายเซ็นที่ผิดปกติ.
8. ปล่อยและวัดใหม่อย่างเต็มที่
ตัดสินโรเตอร์ที่ไม่ได้โหลด. ตรวจสอบวารสารอีกครั้ง, ส่วนต่อขยายของเพลาและรอยทางของตัวโรเตอร์เนื่องจากการแก้ไขเพียงครั้งเดียวสามารถย้ายความสัมพันธ์ได้หลายแบบ.
9. ตรวจสอบและเส้นทาง
ดำเนินการพื้นผิวที่ต้องการ, แตก, การตรวจสอบไฟฟ้าและการประกอบ. กำหนดเส้นทางที่สอดคล้องกับโรเตอร์ไปจนถึงการตัดเฉือนขั้นสุดท้ายหรือการปรับสมดุล; กำหนดเส้นทางชิ้นส่วนที่ผิดปกติไปยังการตรวจสอบทางวิศวกรรม.
10. บันทึกผลลัพธ์
จัดเก็บเอกลักษณ์ของโรเตอร์, การแก้ไขสูตร, แผนที่ก่อน/หลัง, พิกัดแก้ไข, เส้นโค้งแรง-การเคลื่อนที่, การแจ้งเตือนและการจัดการเมื่อจำเป็นต้องมีการตรวจสอบย้อนกลับ.
การกำหนดค่าเซลล์ที่นำเสนอ
เซลล์โรเตอร์เฉพาะโครงการอาจรวมถึง:
- เครื่องกลไฟฟ้าหรือเครื่องอัดไฮดรอลิกที่เลือกจากข้อมูลแรงตัวอย่าง;
- ลูกกลิ้งวารสารที่ได้รับการป้องกัน, ศูนย์หรืออุปกรณ์ติดตั้งแบบหมุนแบบกำหนดเอง;
- เซ็นเซอร์แบบสัมผัสหรือไม่สัมผัสสำหรับวารสาร, ส่วนต่อขยายของเพลาและตัวโรเตอร์;
- การจัดทำดัชนีเชิงมุมและการปิดบังคุณลักษณะ;
- เครื่องมือรัศมีกว้างที่เปลี่ยนได้พร้อมการตั้งค่าที่ป้องกันข้อผิดพลาด;
- มีการป้องกันการโหลดอัตโนมัติหรือผู้ปฏิบัติงาน;
- บังคับ, การกระจัดและการควบคุมสูตร;
- การวัดผลการปล่อยตัว;
- การระบุชิ้นส่วนและการตรวจสอบย้อนกลับ;
- อินเทอร์เฟซเพื่อสิ้นสุดการตัดเฉือน, ระบบสมดุลและคุณภาพ.
คู่มือรายการ Galdabini, โซ่/ส้อม, แนวคิดการโหลดพอร์ทัลและหุ่นยนต์สำหรับโรเตอร์ไฟฟ้า. ระดับการทำงานอัตโนมัติขั้นสุดท้ายควรเป็นไปตามมวลโรเตอร์จริง, จำนวนตัวแปร, ความไวของพื้นผิวและขั้นตอนการผลิต.
ตัวอย่างการทดสอบและการยอมรับ
เมทริกซ์ตัวอย่างที่เป็นตัวแทนควรครอบคลุม:
- เส้นผ่านศูนย์กลางเพลาและแกนโรเตอร์ที่เล็กที่สุดและใหญ่ที่สุด;
- ความยาวและมวลโรเตอร์ขั้นต่ำและสูงสุด;
- ทุกขั้นตอนการสร้างและประกอบโรเตอร์;
- เพลาแข็งและกลวงตามความเหมาะสม;
- สถานะของวัสดุและการบำบัดความร้อน;
- โค้งขาเข้าขั้นต่ำและสูงสุด;
- ช่วงการแก้ไขที่เปิดเผยทั้งหมดและโซนต้องห้าม;
- บันทึกประจำวันก่อนและหลังการตัดเฉือนเสร็จสิ้น;
- โรเตอร์แกน, สับเปลี่ยน, คุณสมบัติสลิปริงหรือตัวเข้ารหัส;
- ตัวอย่างที่สมดุลและไม่สมดุลก่อนหน้านี้;
- เกจลูกค้าและความสัมพันธ์ระหว่างเครื่องสมดุล;
- พื้นผิว, แตก, การตรวจสอบระบบไฟฟ้าและการประกอบหลังการแก้ไข.
ใช้ คู่มือการทดสอบและการยอมรับตัวอย่างให้ตรง เพื่อแยกความเป็นไปได้, อ้วน, SAT และความสามารถในการผลิต. ค่าแค็ตตาล็อกเครื่องจักรไม่ใช่หลักฐานสำหรับตระกูลโรเตอร์ที่เฉพาะเจาะจง.
ข้อมูลที่จำเป็นสำหรับข้อเสนอทางเทคนิค
กรุณาระบุ:
- การประกอบโรเตอร์และการเขียนแบบเพลา;
- ประเภทโรเตอร์, วิธีการประกอบและเส้นทางการผลิต;
- วัสดุ, การรักษาความร้อน, ความแข็งและสภาพพื้นผิว;
- ตัวแปรชิ้นส่วน, มวล, ความยาวและเส้นผ่านศูนย์กลางแกนโรเตอร์;
- ขั้นตอนการยืดผมให้ตรงสัมพันธ์กับการประกอบ, การตัดเฉือนและการปรับสมดุล;
- การวาดจุดอ้างอิงและคุณลักษณะการเบี่ยงเบนหนีศูนย์/ความตรงที่ควบคุม;
- การกระจายส่วนเบี่ยงเบนที่เข้ามาและความบิดเบี้ยวของแอสเซมบลีที่รู้จัก;
- การสนับสนุนที่ได้รับอนุมัติและโซนกด;
- เคลือบป้องกัน, แหวน, แม่เหล็ก, ขดลวด, รูกุญแจและขนาดพอดี;
- นับการแก้ไข, แตก, ขีดจำกัดทางไฟฟ้าและพื้นผิว;
- ปรับสมดุลเครื่องบิน, วิธีการและการตรวจสอบที่จำเป็นอีกครั้ง;
- ข้อกำหนดเกจของลูกค้าและการทดสอบมอเตอร์ขั้นสุดท้าย;
- ระบบอัตโนมัติ, การตรวจสอบย้อนกลับและข้อกำหนดการรายงาน;
- ตัวอย่างตัวแทนสำหรับการทดลอง.
คำถามที่พบบ่อย
สามารถกดกดบนการเคลือบโรเตอร์ได้หรือไม่?
อย่าถือว่าเป็นเช่นนั้น. การเคลือบ, บาร์กรง, วงแหวนปลาย, แม่เหล็กและขดลวดทำงานได้และไวต่อความเสียหาย. แนวคิดเริ่มต้นจะเก็บไว้นอกเส้นทางโหลดการแก้ไข เว้นแต่ผู้ออกแบบโรเตอร์จะอนุมัติฟิกซ์เจอร์และการตรวจสอบความถูกต้องโดยเฉพาะ.
เราควรยืดผมก่อนหรือหลังการทรงตัว?
โดยปกติแล้ว เรขาคณิตควรถูกสร้างขึ้นก่อนการปรับสมดุลขั้นสุดท้าย. หากโรเตอร์ถูกยืดให้ตรงหลังจากการทรงตัว, สภาวะสมดุลจะต้องได้รับการตรวจสอบอีกครั้ง เนื่องจากแกนหมุนและความสัมพันธ์มวลอาจมีการเปลี่ยนแปลง.
เซลล์เดียวสามารถประมวลผลเพลาเปลือยและโรเตอร์แบบสมบูรณ์ได้หรือไม่?
อาจจะ, แต่แยกสูตรเท่านั้น, รองรับ, แทร็กเซ็นเซอร์, แผนที่เครื่องมือและการตรวจสอบความถูกต้อง. โรเตอร์ที่สมบูรณ์จะเพิ่มมวล, ความฝืด, คุณสมบัติที่เปราะบางและความสมดุลของความรับผิดชอบ.
การสั่นสะเทือนต่ำพิสูจน์ได้ว่าโรเตอร์ตรงหรือไม่?
เลขที่. การสั่นสะเทือนขึ้นอยู่กับความสมดุล, ตลับลูกปืน, โครงสร้างรองรับ, แรงแม่เหล็กไฟฟ้า, การจัดตำแหน่ง, ความเร็วและอุณหภูมิ. รูปทรงที่ปล่อยออกมาจะต้องวัดโดยตรงกับข้อกำหนดการวาด.
รับประกันความแม่นยำได้จากแบบจำลอง CAD?
เลขที่. CAD กำหนดเรขาคณิต, แต่ตัวอย่างจริงสร้างการตอบสนองทางวัตถุ, การโค้งงอที่เกิดจากการประกอบ, สนับสนุนอิทธิพล, สปริงแบ็ค, ความเสี่ยงพื้นผิวและความสัมพันธ์ที่สมดุล.
สร้างโซลูชันรอบๆ โรเตอร์ที่สมบูรณ์
เราพัฒนาโซลูชันการยืดผมโรเตอร์ของมอเตอร์ไฟฟ้ารอบขั้นตอนการประกอบจริง, ข้อมูลแบริ่งวารสาร, ชุดโรเตอร์ที่ได้รับการป้องกัน, โซนเพลาแบบสัมผัสที่ปลอดภัย, เรขาคณิตที่ปล่อยออกมาและเส้นทางการปรับสมดุลขั้นสุดท้าย. อุปกรณ์อาจเป็นคู่มือ, กึ่งอัตโนมัติหรืออัตโนมัติเต็มรูปแบบ, แต่ตรรกะในการแก้ไขจะต้องคงอยู่เฉพาะกับตระกูลโรเตอร์.
เมื่อตอบคำถามเกี่ยวกับกระบวนการโรเตอร์ของมอเตอร์ไฟฟ้าแล้ว, โดยปกติแล้วสองหน้าจะทำให้รายการสั้นลง: ที่ คำแนะนำการเลือกเครื่องหนีบผม และ รูปภาพงบประมาณสำหรับเครื่องยืดผม.
ส่งแบบโรเตอร์และเพลา, เส้นทางการประกอบ, ข้อมูลการวิ่งที่เข้ามา, แผนที่คุณลักษณะที่ได้รับการป้องกันและวิธีการปรับสมดุล. จากนั้นเราก็สามารถกำหนดแผนการวัดได้, เครื่องมือ, ซองแก้ไข, เมทริกซ์ตัวอย่างและกระบวนการยอมรับที่ตรวจสอบย้อนกลับได้สำหรับโรเตอร์มอเตอร์ไฟฟ้าของคุณ.