
複数の変位測定値により、単一ピークからのロングシャフト検査をエラーマップに変えることができます. その値はセンサー以外にも依存します: サポート形状, データムシート, プローブコンタクト, 回転/インデックス付け, 同期, 環境条件と計算ルールはすべて報告内容に影響します.

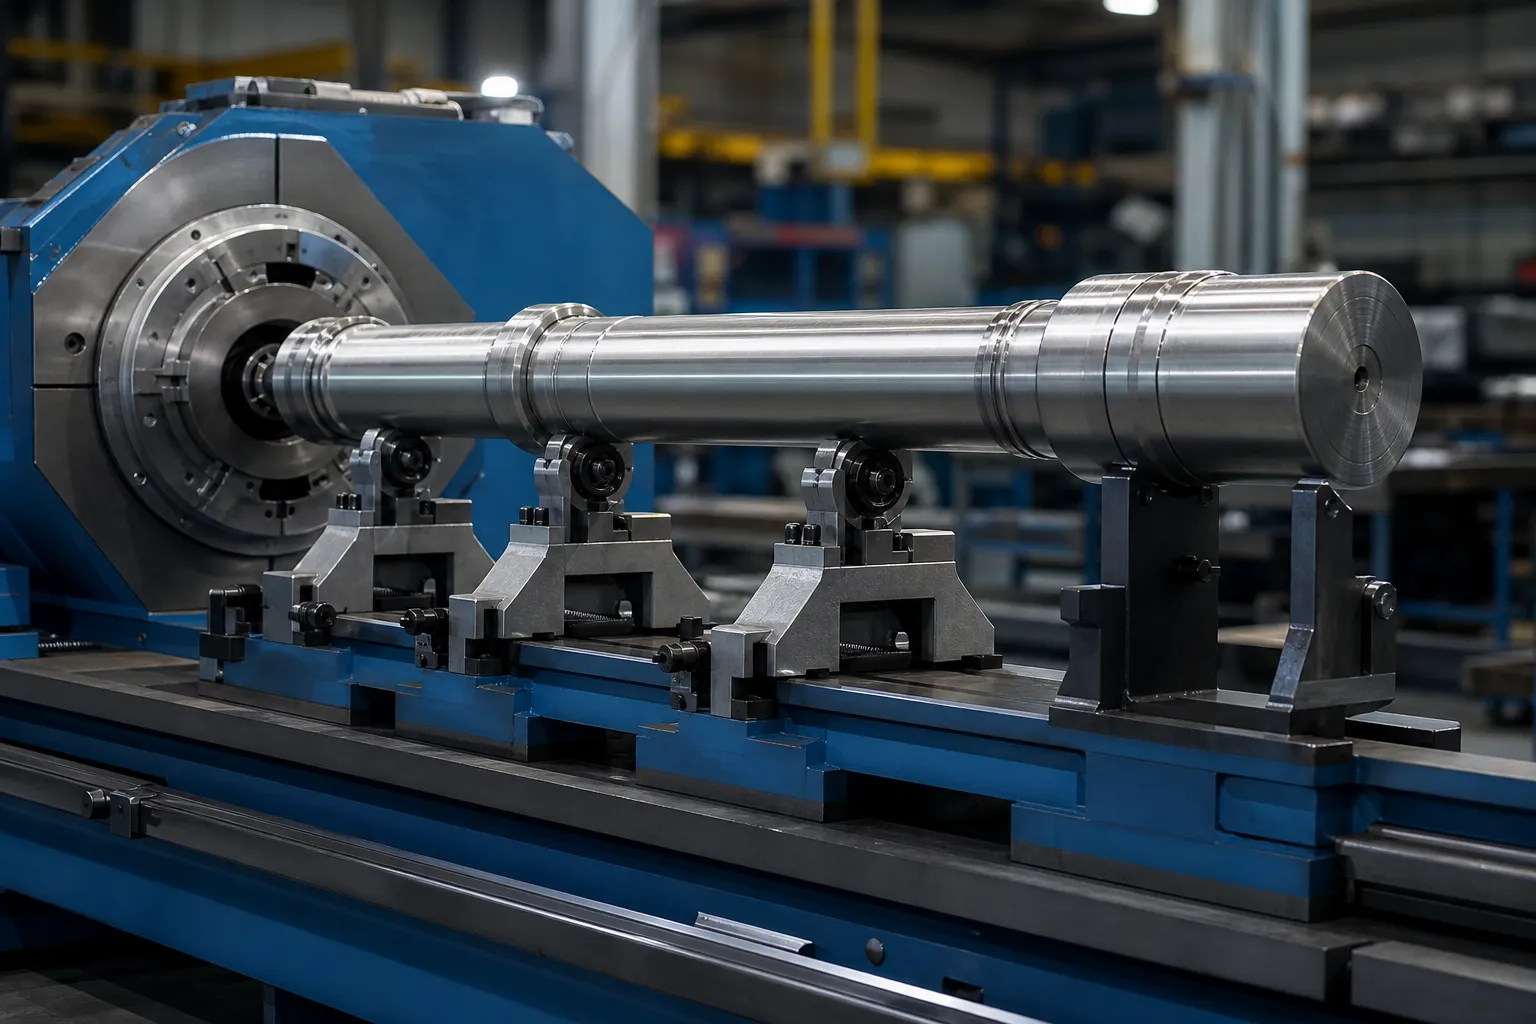
*エンジニアリングの概念図. センサー仕様ではありません, インストールされているシステムまたは検証された測定結果。*
センサーを選択する前に特性を定義する
まず、許容特性が中心線の真直度であるかどうかを述べます, 地元の弓, データムに対する振れ, プロファイルの偏差またはその他の制御された結果. センサーの電圧または変位トレース自体は顧客の要件ではありません. 検査計画ではデータム フィーチャを特定する必要があります, サポートします, 駅, 向き, スパン, 計算, 単位, 部品が受け入れられる制限と状態.
| 要素 | 締め切る質問 |
|---|---|
| データム | どのフィーチャが基準軸または基準面を確立するか? |
| サポート | 顧客またはリリースされた部品の状態を再現しますか? |
| プローブ経路 | 接点は機能面であり、損傷から保護されています? |
| 駅 | 既知の曲げゾーンとフィーチャの遷移をキャプチャしますか?? |
| 回転・割出 | 読み取り間で方向はどのように維持されるか? |
| 計算 | 測定値はどのように制御特性に変換されるか? |
データム制御用, 見る シャフト中心穴の洗浄とデータムの準備 そして 治具の再現性とデータム着座.
LVDT の仕組み, そしてその物理学がなぜ重要なのか
リニア可変差動トランスは、物理的な利点の短いリストを通じて生産機械にその地位を獲得します。. 筐体内部, 一次コイルは交流で励磁されます, 2 つの二次コイルがその両側にあります; 強磁性コア, スリムなプッシュロッドによってプローブ先端に取り付けられています, 軸に沿ってスライドします. 芯を中心にして, 2つの二次側の誘導電圧のバランス; 動きに比例してコアとテンプチップが変位します. 電子機器はその不均衡の振幅と位相を読み取り、変位を報告します。. コアがコイルに触れないため, センサー内部に摩擦や磨耗はありません; 結合は誘導結合なので, 読み取りはほこりをほとんど気にしません, 光学センサーを盲目にするオイルミストと湿気; そして移動質量が小さいので, 先端は適度な表面の動きに忠実に追従します. トレードオフは同様に物理的です: 信号調整と基準に対する校正が必要です, 生の出力は絶対的ではなく相対的です, プローブチップ自体は独自の条件を備えた機械部品です, 力と摩耗の物語.
プローブと数値の間でエラーが発生する場所
チェーンを 1 つのシステムとして扱う, 上のセクションで要求されているように, エラーが侵入する特定のドアを知ることを意味します. 熱ドリフト: センサー本体, 治具と部品はすべて温度によって膨張および収縮します, シフト中に温まるマシン上で, 朝のゼロと午後の読み取りは同じイベントではありません。したがって、プロシージャで定義された間隔でマスターの参照チェックが行われます。. 取り付け: 長い探査機, サポートされていないブラケットは、独自のコンプライアンスを持つカンチレバーです, 振動やケーブルの引っ張りにより、アセンブリ全体が部品に対して移動します。, データ内の部品の動きと区別できない. ダイナミクス: スキャン中に部品またはプローブが動いたとき, スタイラスの質量と先端の力によって、それを超えると先端がスキップしたり遅れたりする速度制限が設定されます。, 偽の特徴をトレースに書き込む. 接触状態: チップの摩耗により、意図した半径が平坦になり、測定値が曲面上のどこに位置するかが変化します。. どれもエキゾチックではありません; それぞれは書面による手順で管理されます - ゼロメソッド, マスターチェック間隔, スキャン速度, チップ検査 - これはまさに上記の検証フレームワークがシステム記述に含めるよう要求するものです.
測定チェーンを 1 つのシステムとして扱う
LVDT は相対変位に適している可能性があります, ただし、測定結果にはセンサーの取り付けも含まれます, 治具のたわみ, 信号調整, タイミング, 部品の装着とオペレータまたはオートメーションの動作. 後の結果の変化を調査できるように、チェーン内のすべての要素を記録します。.
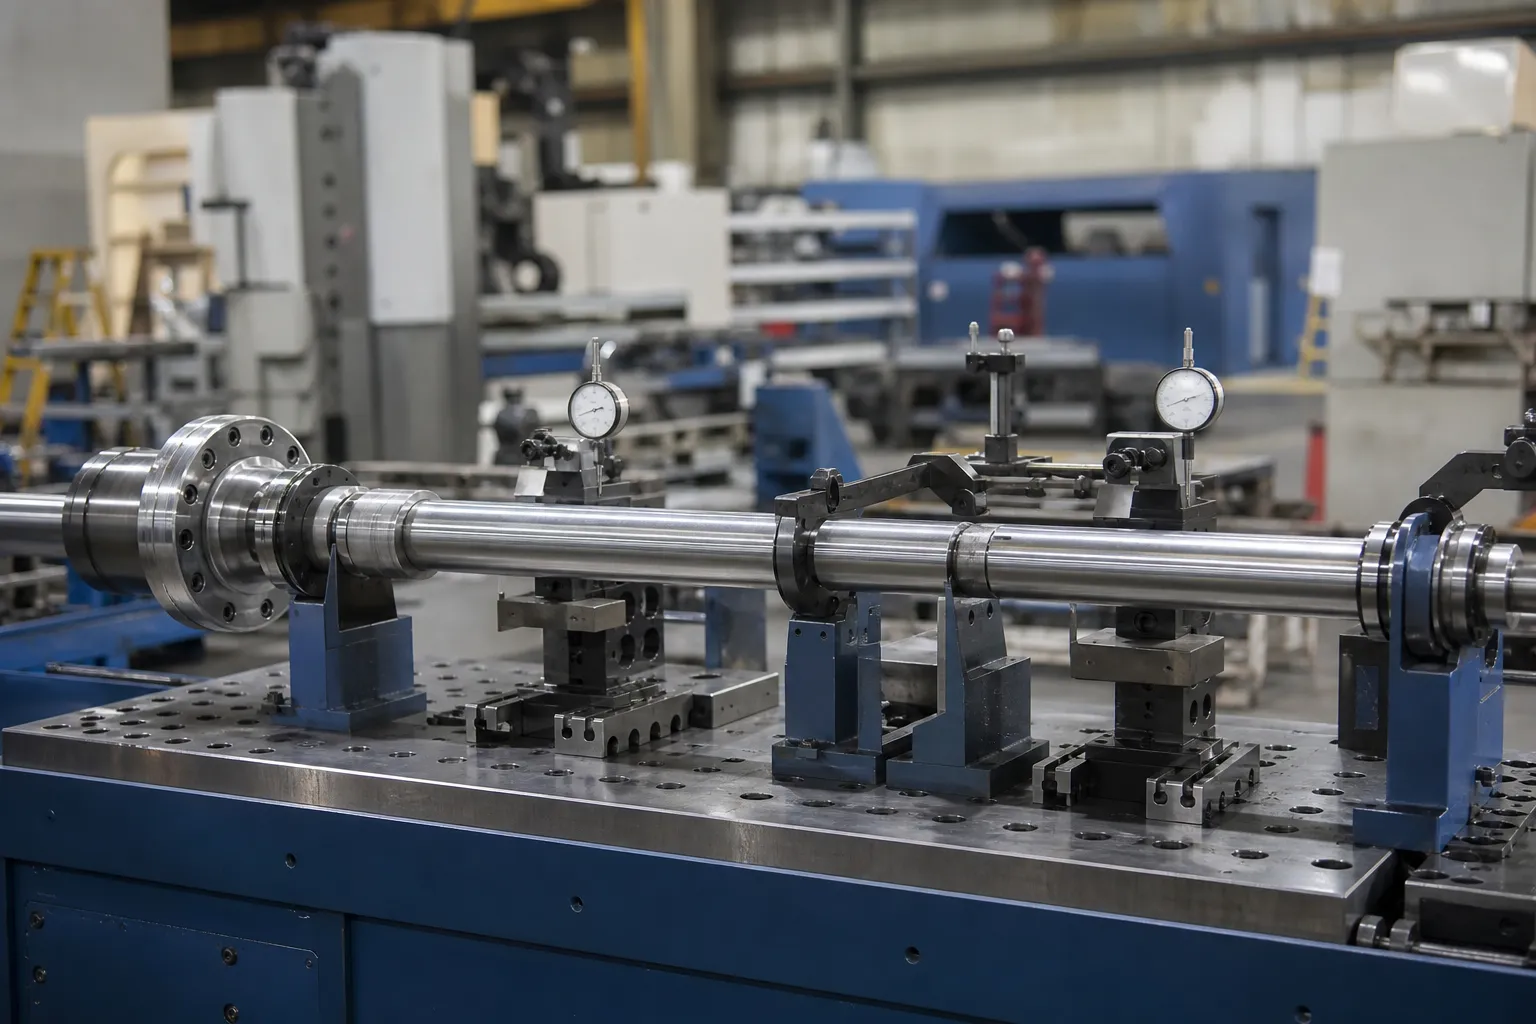
*エンジニアリングの概念図. 治具の剛性, センサーの位置と保護にはプロジェクト固有のエンジニアリングが必要です。*
管理された手順ではセンサーの識別をカバーする必要があります, リファレンス/マスターチェック, 取付状態, ケーブル保護, ゼロ法, サンプルの向き, 清潔さをサポート, データ取得設定とデータ保持. 不安定な治具からの繰り返しの読み取りは再現性の証拠ではありません.
位置情報を同期する, 向きと読み方
マルチポイント データは、各値を既知の位置と条件に割り当てることができる場合にのみ役立ちます。. 部品が回転したり動いたりする場合, エンコーダ/インデックスを定義する, 駅座標, 進行方向, 滞留またはサンプリング条件, 信号がなくなったらどうなるか. 結果には、マップの再構築に必要な生のソース データまたは追跡可能なソース データが保存されます。.
着席や接触を確認せずに局所的なピークを解釈することは避けてください。. テストを再装着する, 必要に応じて向きを反転し、ベースライン読み取りを繰り返すことで、部品の特徴と誤った表示を区別できます。.
ステーション数と配置の選択
何駅, そしてどこで, それは予算の問題である前に幾何学の問題です. 細長い部品の誤差モードは空間内で滑らかです: ベンドは低周波曲線です, したがって、適度な数のステーション(物理学が情報が存在すると言われる場所に配置される)によって、情報がうまく再構築されます。, 情報のないポジションのカウントを 2 倍にするとデータ量が増加します, 精度ではない. 有益な位置は予測可能です: 弓がその変位に達するサポート間の中間スパン; 段差部の各剛性遷移, 峰が隠れたがる場所; データムとの関係が重要な機能フィーチャのすぐ隣; そしてフリーエンド, 地図を固定するもの. まばらな配置の障害モードは、実際の形ではエイリアシングです。2 つのステーション間にある短いねじれは、どちらのステーションもきれいに読み取るのに寄与しません。, そして、再構成された地図を目的とした修正が間違った場所に押し込まれます. このリスクを解消する正直な方法は、無限の密度ではなく、検証です。: パーツのセットを一度に高密度でマッピングする, プロダクションステーションセットが同じピークと振幅を再構築することを確認します, そしてその比較を駅計画の正当性として文書化する.
地図を修正の決定に変える
地図は行動を促すために存在する, そのアクション語彙には 3 つのエントリがあります: どこを押すか, どの方向に, 部品が応答することを期待するのはどれほど難しいか. ピークの位置と方向は、最大値付近の観測点の比較から得られます。; ステーション間で回転する部品上, 角度インデックスの保持 (上記の同期規律) は、個別の読み取り値をベクトルに変換するものです。, 大きさの山ではない. 予想される反応は、マップがすでに伝えている剛性のストーリーから得られます: 重いセクションのピークには、薄いセクションの同じ振幅とは異なる補正計画が必要です, そして剛性遷移におけるピークは、以下で説明されているように尊重されるに値します。 曲げを真円度とセットアップ効果から分離する 報道が続く前に. マップが行ってはいけないことは、未検証の信号に対して補正をトリガーすることです: 再着座チェックに耐えられなかった局所的な測定値は仮説です, ピークではない. あのガードレール — 地図, 確認する, それから修正します, 解放状態の測定でループを閉じる - これは、ループを閉じるのと同じシーケンスです。 自動シャフト矯正 多くのストロークではなく、少数のストロークで収束する.
リリース済み部品の受け入れとの相関関係
クランプまたは修正中の測定はプロセス管理に役立つ可能性があります, ただし、リリースされたシャフトが要件を満たしていることを自動的に証明するものではありません。. 正常変動全体にわたる代表的なサンプルについて、ライン法と承認済みの放出部品法を比較します。. 見る 荷重と解放の真直度測定 境界線のために.
*エンジニアリングの概念図. 参考方法, サポートと合格計算は、承認された品質計画によって管理される必要があります。*
相関計画では、一致するサンプルを定義する必要があります, 実用的な場合はブラインド比較, データム/サポートの等価性, 校正ステータス, 偏見のあるレビュー, 再現性/再現性のレビュー, 許容される差異, エスカレーションおよび変更管理ルール. 参照 マシンゲージと顧客ゲージの相関関係 そして ゲージR&直線を整えるR.
測定調査に必要なインプット
図面と特性定義を提供する, 既存の検査方法, 部品の形状とデータム フィーチャ, 材料・製造段階, 予想される曲げ位置, サンプル母集団, 環境上の制約, 希望するデータレコードと顧客の受け入れ方法. を使用します。 矯正サンプルテストと合格ガイド 裁判記録を確立する, それから ストレートニングテックにお問い合わせください アプリケーションのディスカッションのために.
システムクレームの前に必要な検証
多点測定の要求には、定義されたプローブとデータムのセットアップが必要です, 校正された基準, 代表的な部品の繰り返しまたは再配置された測定値, と顧客ゲージの相関関係. 一般的なマシンの機能は検証された結果ではありません.
よくある質問
測定ステーションを追加すると自動的に精度が向上しますか??
いいえ. ジオメトリに情報がある場所 (スパンの中間ピーク) に配置されたステーション, 剛性の移行, 機能的な特徴, 終了 — マップを改善する. 他の場所にステーションを追加すると、データ量とコストが増加しますが、再構築は基本的に変更されません。. 選択したセットを高密度マップに対して 1 回検証し、比較を文書化します。.
生産シフトによって LVDT 測定値が変動するのはなぜですか?
ほとんどの場合、熱: センサー, セルが温まるにつれて、治具と部品は異なる速度で膨張します, ゼロをシフトする. 次に来るのは機械的原因 — ブラケットのコンプライアンス, ケーブルプル, チップ摩耗. 制御は手続き型です: 定義されたゼロメソッドと設定された間隔でのリファレンスマスターチェック, 手順の制限を超えるシフトがあると、静かにゼロを再調整するのではなく調査が開始されます.
マルチポイント LVDT データは最終検査に代わることができます?
相関関係を通じてのみ. インプロセスの多点データが補正ループを駆動する; 受諾決定は顧客が認識するリリース状態の方法に属します. 2 つの代表的な部品に関して文書化された相関関係がある場合, ライン方式が確立される - それまではプロセス制御, リリースしない.
関連する矯正技術リソース
見る 自動シャフト矯正の仕組み, 矯正サンプルテストと合格 そして シャフトの真直度 vs 振れ vs TIR 機能要求の前に適用される一般的な制御境界については、 LVDT 多点シャフト測定.
Multipoint measurement pays off at acceptance time – pair the FATチェックリスト と GD&T真直度合格ガイド to agree measurement method and tolerance interpretation in one pass.